Monitoreo de torque inalámbrico, junta por junta
Registro inalámbrico de tensión, torque y vueltas en cada conexión roscada, con reporte por junta.
CAT System
en cada junta.
El sub inalámbrico mide en la sarta y transmite a la consola. El sistema trabaja con un equipo principal y uno de respaldo, de modo que ninguna conexión queda sin registro.
Reporte por junta
Cada conexión roscada queda documentada con su curva de torque y sus vueltas.
Con el HCRTi y el DUAL HPUe
El monitoreo se integra a la corrida de casing y al casing drilling, operado desde consola.
Un sub inalámbrico
y un sistema que corta a tiempo.
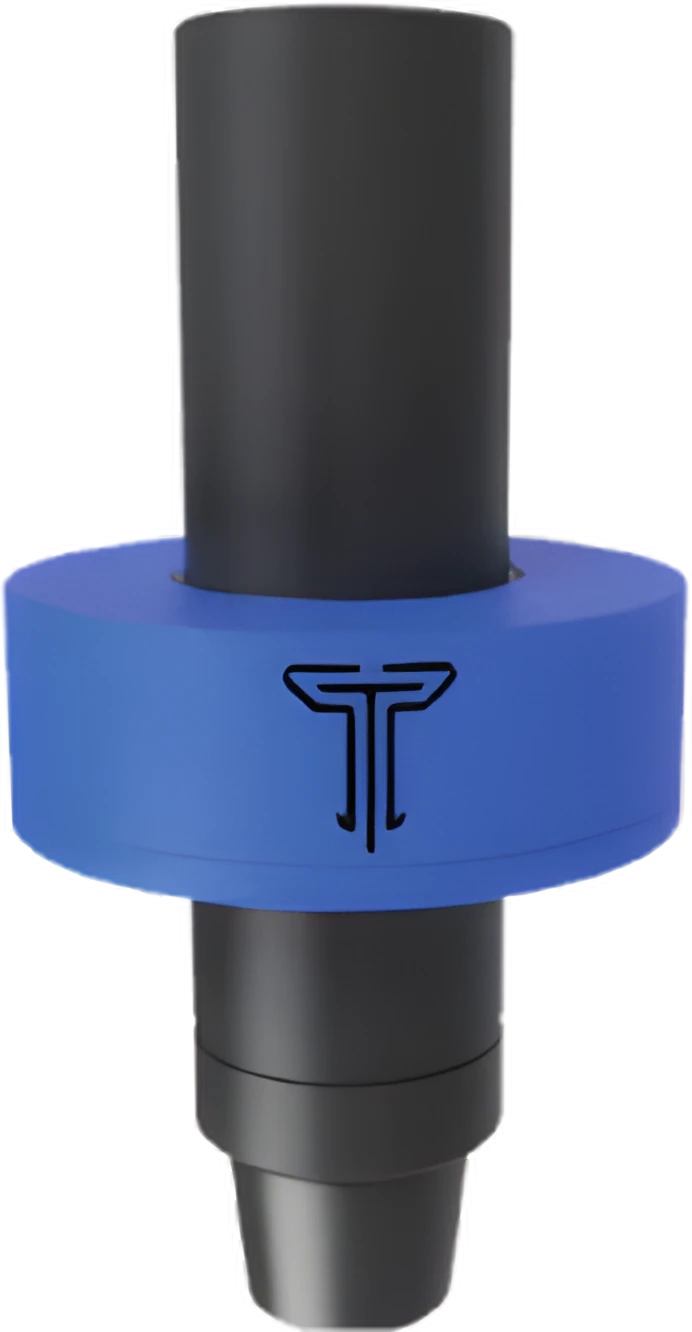
El Torque Sub monitorea y graba el torque aplicado en cada conexión roscada, con dos electrónicas independientes —principal y back-up— que reducen el tiempo no productivo si una falla. El CAT System muestra en tiempo real el torque, las vueltas y las RPM de cada conexión, y activa un corte hidráulico cuando se alcanza el torque óptimo.
El apriete,
junta por junta.
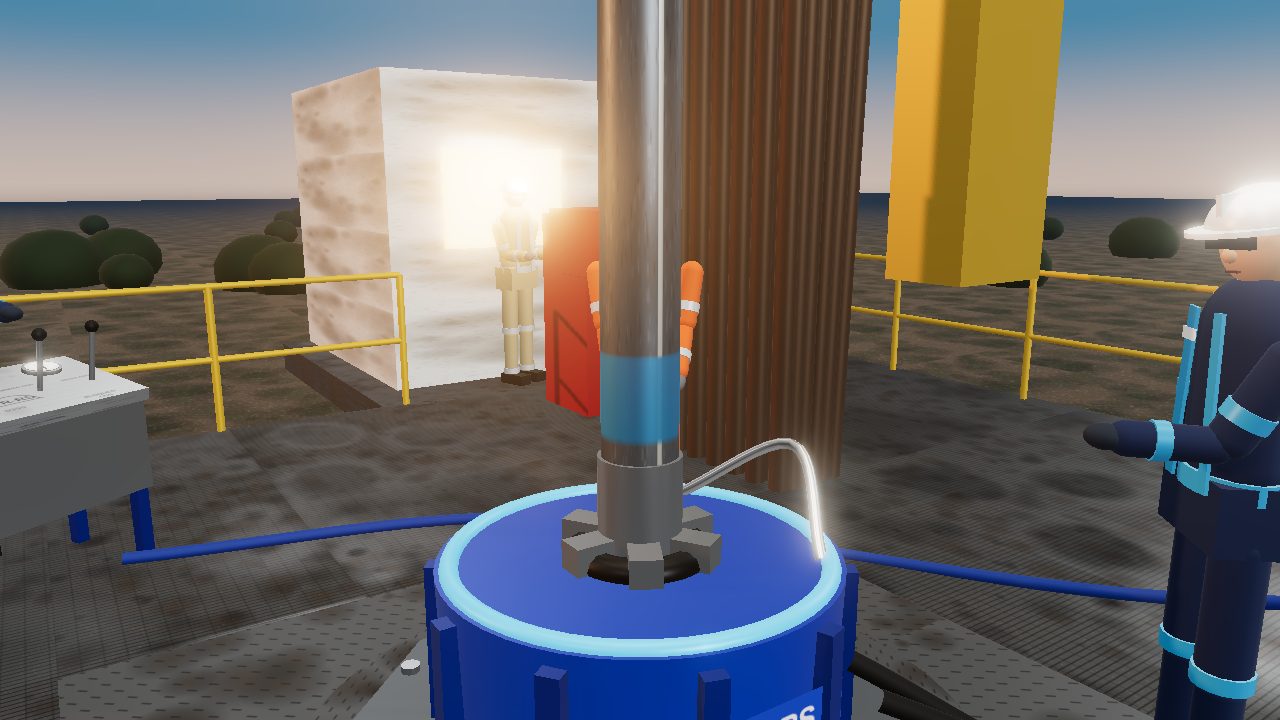
La catwalk presenta la junta en la rampa; el protector cuida la rosca del pin.
Los brazos de la HCRTi se inclinan y el elevador de junta sencilla toma la junta bajo la cupla, en el aire.
El top drive sube; la junta entra por la V-door guiada con la cuerda y queda colgando sobre el spider.
La junta se emboca en la cupla de la sarta, que está sostenida por las cuñas del spider.
La herramienta baja y agarra la junta; el elevador desliza por el cuerpo del tubo.
Instalado entre el top drive y la HCRTi, el Torque Sub gira con la sarta y transmite torque, vueltas y RPM de forma inalámbrica.
La pantalla del CAT System dibuja la curva de torque contra vueltas y activa el corte hidráulico al llegar al torque óptimo.
Con la conexión registrada, se liberan las cuñas y el elevador se abre.
La sarta desciende una junta y el spider vuelve a cerrar.
La herramienta se libera, sube, y los brazos vuelven a la V-door por la próxima junta.
Especificaciones
por modelo.
Datos de los modelos incluidos en las propuestas técnicas de Tubular Technology Tools. Las capacidades cambian según el modelo; la configuración de cada trabajo se define con el programa del pozo.
Torque Sub
| Característica | Valor |
|---|---|
| Capacidad de torque | 0 – 50.000 lb-ft |
| Capacidad de tensión | 500 y 1.000 Ton |
| Temperatura de trabajo | −40 °C a 80 °C |
| Sensibilidad | 2,0 ± 0,2 % mV/V |
| Conexiones | 6 5/8″ REG |
| Dimensiones | 2′ × 15″ |
| Peso | 550 lb |
| Vida de la batería | 19 días de uso continuo |
| Electrónica | Dos sistemas independientes: principal y back-up |
CAT System
| Característica | Valor |
|---|---|
| Capacidad de torque | 0 – 100.000 lb-ft |
| Gráficos | Vueltas/torque, tiempo/torque y RPM/vueltas |
| Temperatura de trabajo | −14 °C a 60 °C |
| Sensibilidad | 2,0 ± 0,2 % mV/V |
| Capacidad de tensión del elemento | 2 – 20 Ton |
| Presión de la electroválvula | 3.600 psi |
| Corte hidráulico | Se activa al aplicar el torque óptimo de la conexión |
| Operación remota | Permite mostrar la operación a distancia |
| Idiomas | Español e inglés |
Lo que suelen
preguntarnos.
¿Qué registra el monitoreo de torque?
Tensión, torque y vueltas en cada conexión roscada, de forma inalámbrica, con un reporte por junta.
¿Se registran todas las conexiones?
Sí. El CAT System trabaja con un equipo principal y uno de respaldo para registrar el 100 % de las conexiones.
¿Cómo solicito una asesoría técnica?
Desde el formulario de solicitud de asesoría o escribiendo a alejandro.parrado@tr-rs.net. Comparta su programa de casing y los requerimientos operativos; la sede más cercana le orienta en la selección de equipos y soluciones.
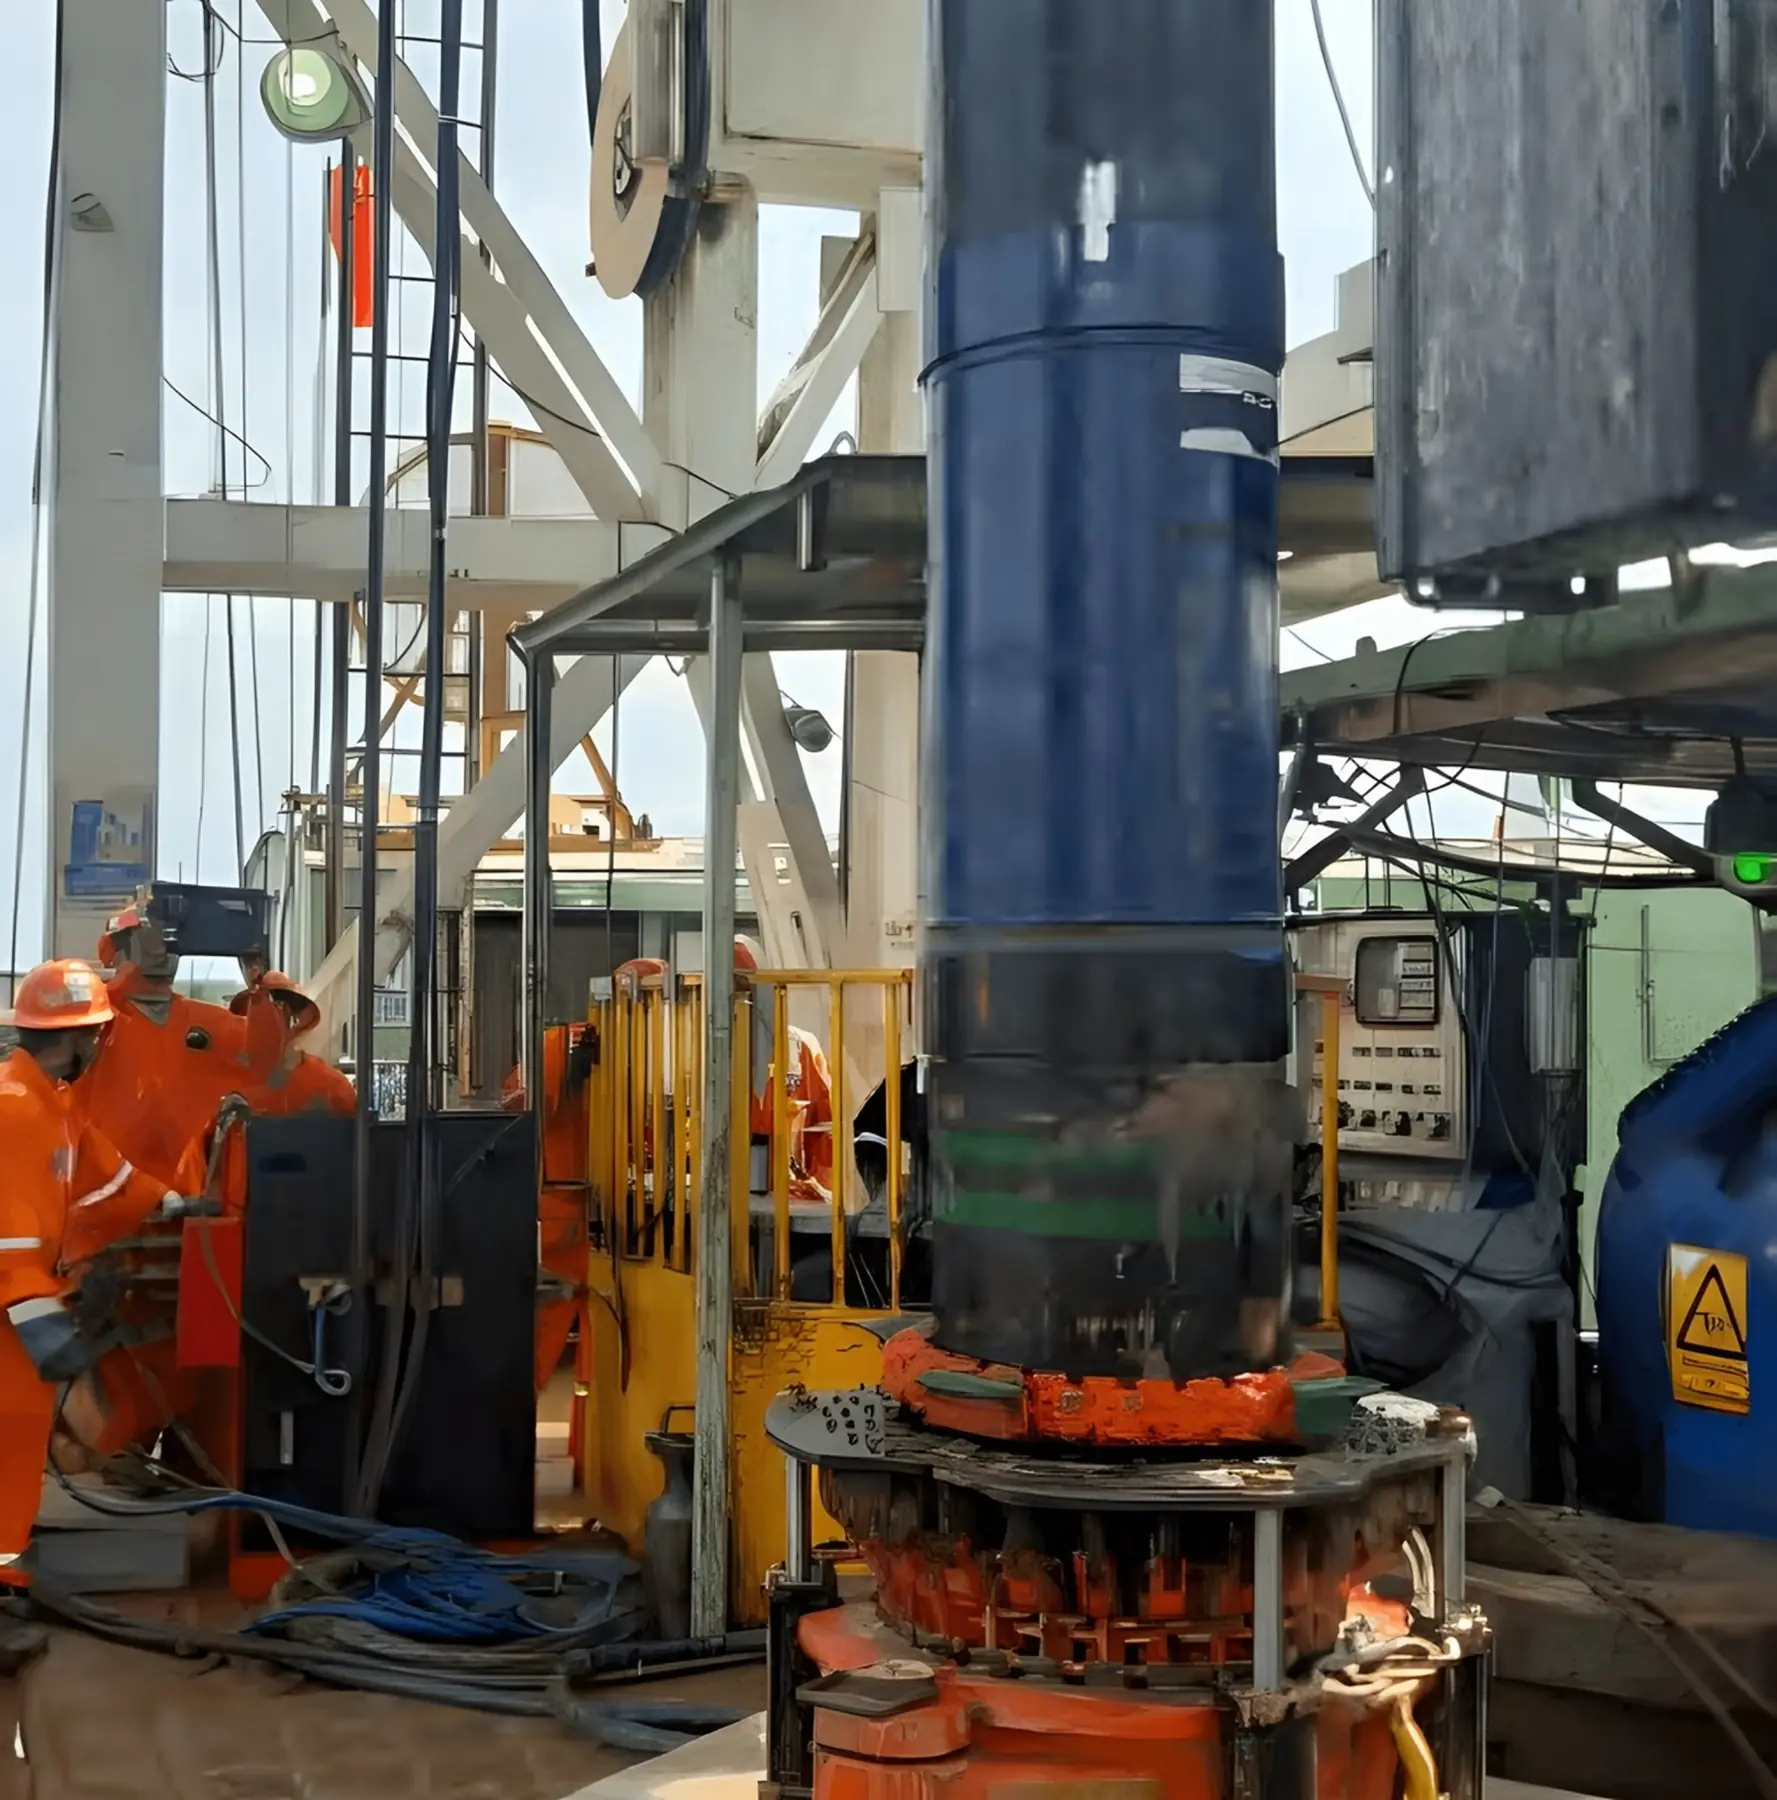
Ixachi 21.
Capacidad en campo.
Aplicación de nuestra tecnología rotacional HCRTi en el pozo Ixachi 21 para el cliente GSM-Bronco, en México, con conexión y grado Wedge 523 / TAC-140.
Una operación,
un mismo estándar.
Corrida de casing
Sistemas convencionales y rotacionales con torque y rotación desde el top drive.
Ver solución →SoluciónCasing Drilling
Perforación con la propia sarta de revestimiento mediante herramientas hidráulicas HCRTi.
Ver solución →SoluciónCementación
Transición rápida entre corrida y cementación con Cement Swivel de 10.000 PSI.
Ver solución →Planifiquemos su
próxima operación.
Comparta su programa de casing y los requerimientos operativos. La sede más cercana le orientará en la selección de equipos y soluciones.